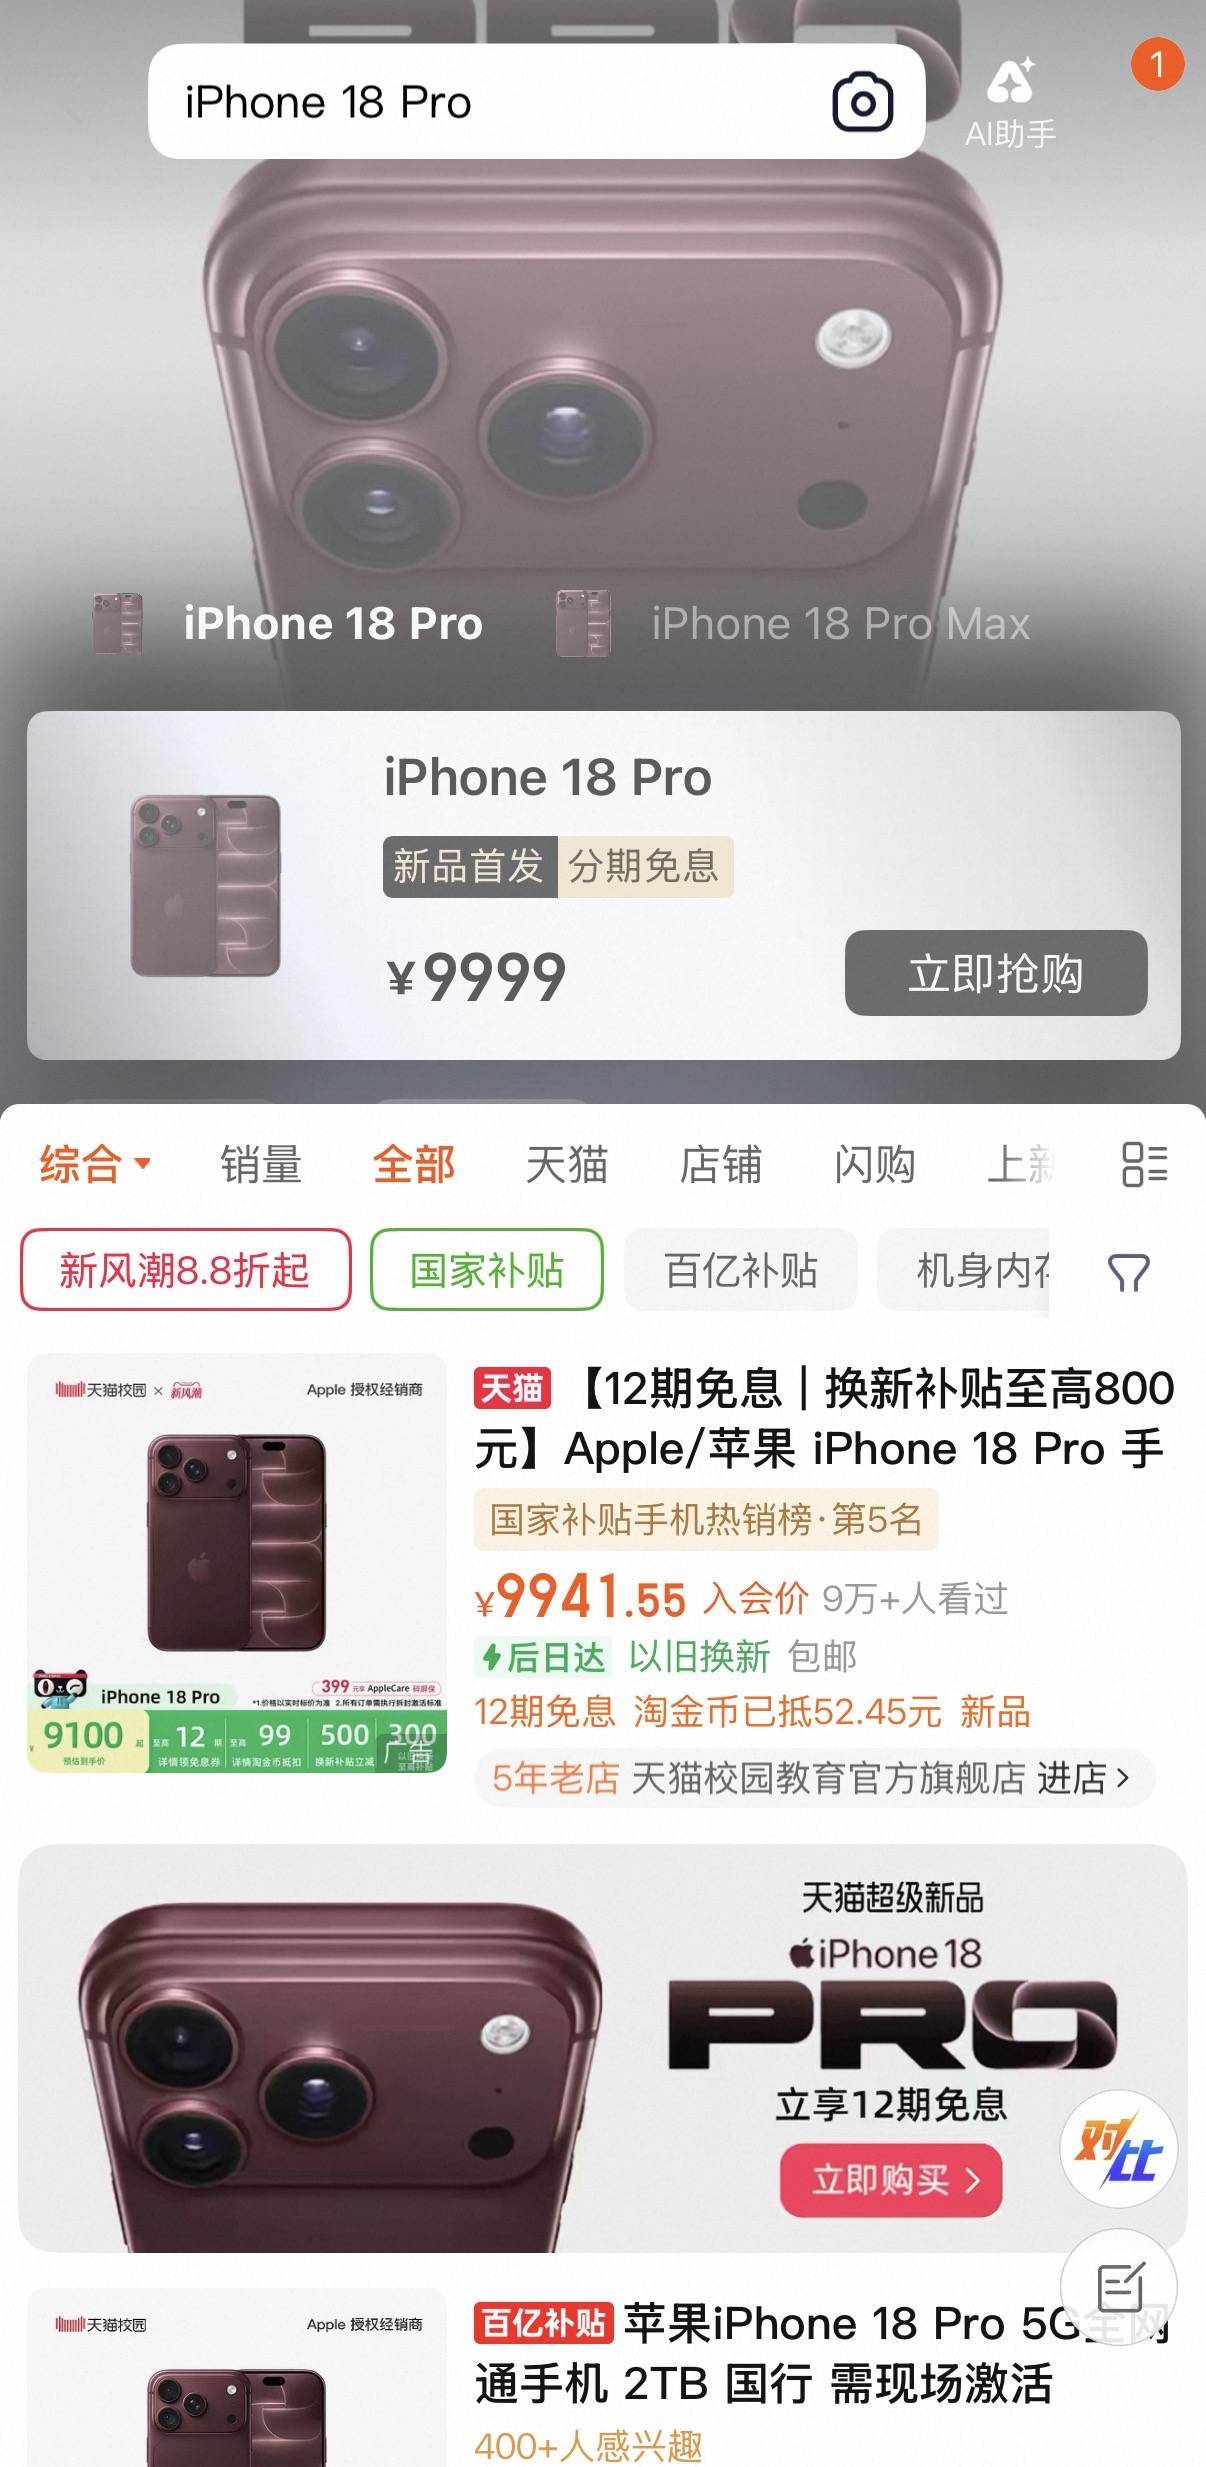
今天上午 8 點,蘋果 iPhone 18 Pro 系列正式開售,多地門店已經排起了長隊。由於最爲搶眼的 iPhone Duo 得繼續等到十月,今天開售的兩款機型 iPhone 18 Pro 和 iPhone 18 Pro Max 所展現出的熱度較爲保守,尤其是前者,預售期間電商平臺的價格已出現破發。
就在三天前,iOS 27 也終於迎來了正式推送,然後翻車馬上就出現了。一名 Reddit 用戶把一張馬的照片交給了蘋果的新功能 Spatial Reframing,本來只是想讓它補齊,卻出現了一個陌生人。
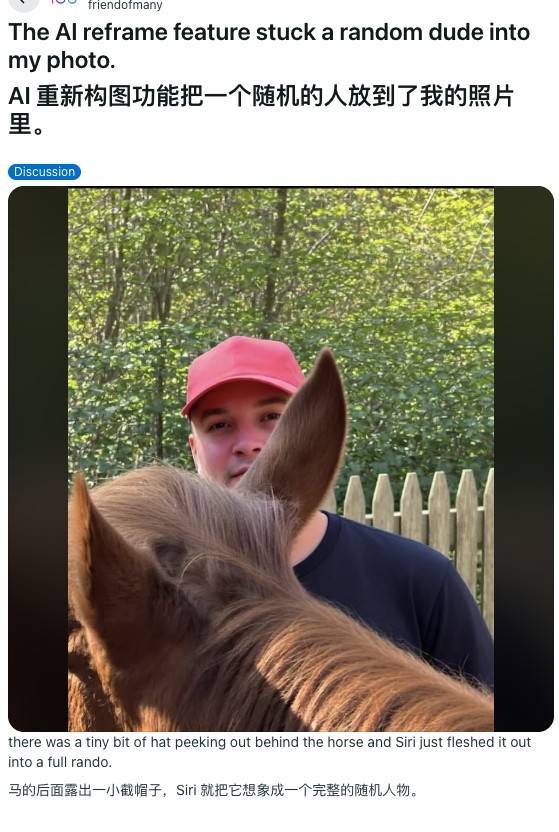
既不是他本人,也不是相冊裏拍過的親朋好友,就是一個陌生「人」,一個不存在的、來自 AI 的幻覺「人」。
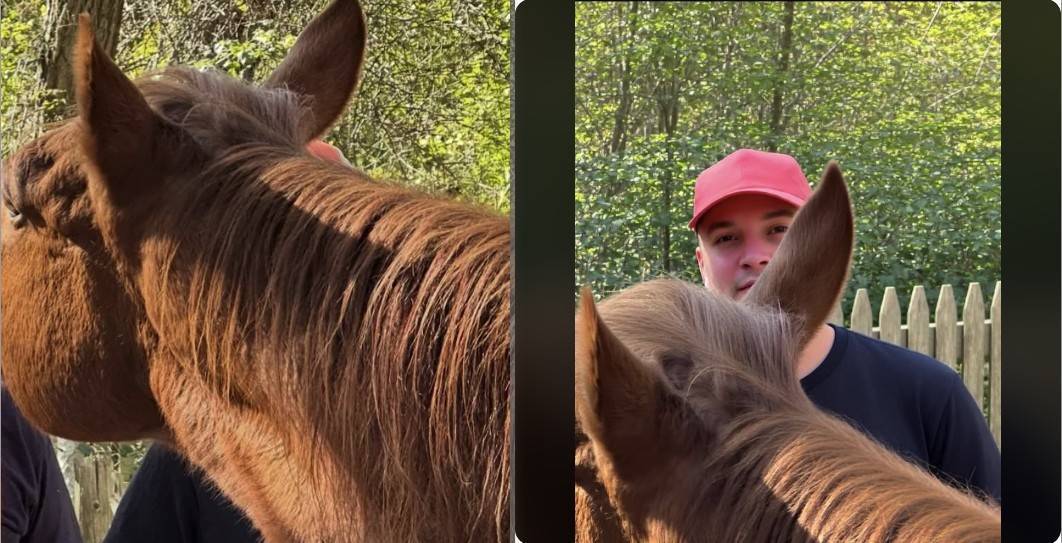
▲ 左:原始圖片,右:Spatial Reframing 修改後 圖片來自 Reddit 用戶 @friendofmany
可以看到,原圖裏,馬的背後有一小塊看似帽子的東西,當 Spatial Reframing 根據畫面,上移展開,就補出了一名從未出現過的男子。
聽上去好危險,iPhone 怎麼能做這樣的事——不要怕,如果你打算買 iPhone 18 Pro 系列,上面帶來了最新的對狙 AI 的 Apple Reference Image。
但先等下,難道說,在搭載了大量 生成式 AI 功能的 iOS 走向市場之際,蘋果還推出了一項與生成式 AI 相反的功能?
是的,這是我們在 iPhone 18 Pro 系列上發現的,一組似乎自相矛盾的新功能。
一頂帽子長出了一個人
Spatial Reframing 是 iOS 27 新增的生成式修圖功能,六月時就隨測試版開始提供使用,用戶不只可以裁切照片,還能拖動畫面,模擬拍攝者向旁邊移動之後的觀察角度。
但相機畢竟沒有真的移動,Spatial Reframing 要讓相機在拍攝結束後換一個位置,就必須畫出原鏡頭沒有覆蓋的區域。哪裏沒有像素,就生成像素;帽子下面缺一個人,就爲它補上一張臉和一副身體。
這項圖像技術的原理,仍然是生成式 AI,因此「無中生有」是不可避免的。TechRadar 的測試者也發現,處理建築和繁忙街道時,AI 偶爾會給樓房增加現實中不存在的窗戶與凸緣。與普通的擴圖相比,Spatial Reframing 不只是向照片四周補出更多背景。它要模擬相機位置發生移動,重新處理前景與背景的相對關系,再補出視角改變後原本被遮擋、或者根本沒有進入鏡頭的區域。
蘋果可以繼續提高透視、光影和物體連續性,讓生成結果越來越自然,卻無法消除這項功能的根本矛盾:只要相機沒有記錄那些像素,模型就只能根據已有畫面猜測那裏應該有什麼。
摸着良心說,手機攝影本來就不是光線穿過鏡頭以後,原封不動地落入相冊。在按下快門的那一刻,一系列環節都在共同作用:HDR 會合並多次曝光,夜景模式會提亮黑暗中的細節,人像模式會計算主體與背景的距離。我們看到的照片,從來都是傳感器與算法共同生產的結果。
只是,過去這些計算主要負責讓相機已經捕捉到的東西更清楚,Spatial Reframing 則跨過了另一條線:它需要爲相機沒有看見的地方填充內容。
於是,照片仍然看起來像一張照片,卻不再天然等於現場記錄。那個陌生人沒有留下進入畫面的過程,也找不到被按下快門的瞬間;他直接由原來的一小塊帽子,大變成了活「人」。
蘋果給照片留下第二份證詞
不過,蘋果顯然不是毫無準備,在全新 iPhone 18 Pro 系列上,將會搭載 Apple Reference Image。
這是一種可選的 Reference 拍攝模式,啓用後,相機在拍攝時,會留下一份由傳感器直接籤名的 DNG「數字底片」,記錄原始像素、傳感器信息和拍攝時間,並與經過常規計算攝影處理的主照片綁定在一起。
▲ 圖片來自:Instagram 用戶 @iJustine
這套證明從手機出廠時就開始建立,主攝傳感器會生成一套獨有的加密身份,並與手機的 Secure Enclave 綁定。用戶按下快門時,傳感器會進入特殊的安全模式,在固件修改畫面之前直接對像素數據籤名;隨後,Private Cloud Compute 再檢查傳感器、手機和時間戳是否匹配。
系統會同時保存一張可編輯的普通照片,以及一份由傳感器籤名的安全數字底片。後者不會立刻成爲可觀看的 Reference Image;只有用戶需要驗證時,它才會經由 Private Cloud Compute 衝印成一張不可篡改的參考圖。
在剛發布時,它被理解爲一種鑑別 AI 的「水印」,但實際上,它提供的是一份獨立參照,可以用來比較最終照片與傳感器記錄之間發生了什麼。
以開頭 Reddit 拍攝的馬背照片爲例(顯然他用的不是 iPhone 18 Pro 系列),使用普通拍攝模式,再用 Spatial Reframing 改變視角,那麼相冊裏會出現的,只是一張經過生成式處理的完整照片,它可能保留蘋果相冊自身的編輯歷史,可以點擊「復原」,但沒有傳感器籤名,也沒有可供外部驗證的 Reference Image。
在 iPhone 18 Pro 系列上,Reference 模式並不會讓相冊立即多出三張照片。按下快門時,兩條處理路徑同時開始:常規計算攝影流程生成一張可以繼續編輯的主照片;傳感器則在固件修改畫面以前,對捕捉到的像素完成籤名,保存爲一份與主照片關聯的安全數字底片。
這份 DNG 底片還不是 Reference Image。只有當用戶需要驗證時,它才會被送入 Private Cloud Compute,在可審計的環境中完成去馬賽克、色調映射和壓縮,最終成爲一張可以觀看、帶有蘋果籤名的參考圖。
如果用戶隨後對主照片使用 Spatial Reframing,相冊首先展示的會是編輯後的版本。編輯前的主照片仍然保留在非破壞性編輯記錄中,Reference Image 則沿着另一條路徑被保留下來,通過 Reference 標記才能調出。
於是,同一個照片項目中出現了三個層次:
- 編輯後的成品圖,馬背後站着一個陌生人;
- 撤銷編輯後的照片,沒有人;
- 由傳感器記錄生成的 Reference Image(需調用),沒有人。
前兩者記錄的是蘋果如何處理照片,只有最後一份證詞能夠證明:按下快門的那個瞬間,傳感器從未見過這個人。
多此一舉?非也
技術時至今日,「原圖」已經是一個刻舟求劍的概念。
如果拍攝時沒有打開 Reference 模式,相冊裏即便有「原圖」,它所有的修改和編輯,都還能在蘋果相冊裏撤銷、恢復,但始終沒有一份由硬件籤名、可以交給別人核驗的原始記錄。
在 Spatial Reframing(甚至是任何生成工具修改之後)的成品圖面前,「原圖」都只是素材——而這些素材完全也可以是生成的。
Reference Image 把信任的起點推到了傳感器,讓「原始記錄」不再只由相冊、相機應用或操作系統自行聲稱。
進入 Reference 模式後,傳感器會重啓並進入專門的安全拍攝狀態。它把接收到的光線轉換成像素數據,並在數據離開傳感器以前,直接在硬件內部完成加密籤名。等操作系統接收到這些像素時,一份無法被無痕替換的拍攝記錄已經形成。
不過,傳感器只是這條信任鏈的起點。此後的設備身份、拍攝時間和圖像顯影,還要分別接受 Secure Enclave、加密時間戳和 Private Cloud Compute 的驗證。任何一個環節無法與最初的傳感器籤名對應,最終的 Reference Image 就不能保持有效的驗證狀態。
因此,Reference 模式沒有糾結於「原圖」這個概念,它重新建立了一條以傳感器爲事實核心的邊界,並圍繞這個硬邊界,搭建了一套加密、驗證流水線。
邊界之內,是光信號形成的像素數據;邊界之外,可能來自 PS 拼接、Spatial Reframing 的計算補充,也可能來自另一套 AI 生成工具。
以後的相機,要交付兩張照片、、三種狀態
未來照片可能不再只有「原圖/修圖」之分,而會出現更細的三種狀態:
- 沒有 Reference Image,無法證明拍攝來源;
- 存在 Reference Image,但最終照片已經被編輯;
- 存在有效的 Reference Image,且最終照片與傳感器記錄基本一致。
過去談論 AI 如何改變硬件,答案通常是增加神經網絡引擎、更大的內存和更強的散熱,讓設備能夠在本地運行模型。
Reference Image 展示了另一種影響:當軟件有能力重構硬件採集的結果,硬件便需要額外建立一條不受軟件支配的邊界。
手機相機的主攝傳感器不僅負責感光,還必須擁有自己的加密身份,搶在任何算法介入之前證明「以上像素來自我」。
這等於讓相機同時承擔兩套任務:一套流程負責解釋、修飾乃至生成畫面,交付一張最好看、最好用的照片;另一套流程從傳感器籤名開始,只允許經過可驗證的處理,最終交付一份不能在保留認證狀態的情況下被改寫的證詞。
爲了做到這一點,蘋果並不是簡單地給相冊增加了一個水印按鈕,iPhone 18 Pro 系列的傳感器在工廠初始化時會生成自己的加密身份,再與手機的安全隔區綁定;進入 Reference 模式後,傳感器會在固件開始修改圖像之前,直接對像素數據籤名……這一套加密和驗證流程中,相機的軟硬件關系由此出現變化。
或許,這種雙軌通行未來不僅只會發生在相機上——當 AI 可以克隆聲音,錄音設備也可能需要能留下與硬件籤名的原始聲軌;當模型可以總結和修正可穿戴設備採集的數據,醫療設備也可能需要保留一份模型無法覆蓋的底層記錄。
換句話說,未來的硬件可能都要交付兩份結果:一份是算法替人整理、修飾甚至補寫的成品,另一份是從硬件採集開始、只經過可驗證流程形成的底片。盡管 Reference Image 不能說是完全未經機器解釋的「絕對現實」,它同樣經歷了去馬賽克、色調映射和壓縮;真正的區別在於,這些處理可以被檢查,卻不能憑空補寫傳感器沒有看到的內容。